
Động cơ tuyến tính: Nguyên lý, Đặc điểm & Ứng dụng
Bạn có bao giờ thắc mắc làm thế nào mà tàu có thể lơ lửng trên đường ray hay robot đạt được chuyển động chính xác ?. Bài viết này sẽ giải mã thế giới thú vị của động cơ tuyến tính, giải thích nguyên lý, các loại và những ưu điểm độc đáo của chúng. Bạn sẽ khám phá cách những động cơ này đang cách mạng hóa các ngành công nghiệp nhờ tốc độ, độ chính xác và hiệu suất. Hãy khám phá để tìm hiểu cách động cơ tuyến tính đang định hình tương lai!
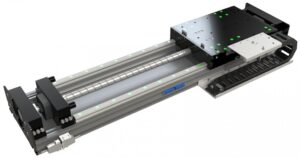
I. Nguyên lý động cơ tuyến tính
Động cơ tuyến tính là thiết bị chuyển đổi trực tiếp năng lượng điện thành chuyển động cơ học thẳng mà không cần cơ chế chuyển đổi trung gian. Chúng có thể được coi là động cơ quay đã bị cắt và trải phẳng thành một mặt phẳng.
Còn được gọi là động cơ tuyến tính hoặc bộ chấp hành tuyến tính, các loại phổ biến nhất là loại phẳng, loại kênh chữ U và loại ống. Cấu hình cuộn dây điển hình là ba pha, với công tắc pha không chổi than thông qua các cảm biến Hall.
Động cơ tuyến tính thường được mô tả đơn giản là động cơ quay đã được mở ra, hoạt động theo nguyên lý tương tự. Forcer (phần rôto) được tạo bằng cách nén các cuộn dây cùng với chất epoxy; đường ray nam châm bao gồm các nam châm (thường là nam châm đất hiếm năng lượng cao) gắn trên thép.
Phần forcer của động cơ bao gồm các cuộn dây, bảng mạch cảm biến hiệu ứng Hall, bộ điều chỉnh nhiệt (cảm biến nhiệt độ để giám sát), và giao diện điện tử. Trong động cơ quay, forcer và stator cần vòng bi quay để hỗ trợ forcer và duy trì khoảng cách giữa các bộ phận chuyển động. Tương tự, động cơ tuyến tính cần dẫn hướng tuyến tính để giữ vị trí của forcer trong từ trường được tạo ra bởi đường ray nam châm.
Giống như các bộ mã hóa gắn trên trục của động cơ servo quay để phản hồi vị trí, động cơ tuyến tính cần bộ mã hóa tuyến tính để đo trực tiếp vị trí của tải, từ đó cải thiện độ chính xác của việc định vị tải.
Việc điều khiển động cơ tuyến tính cũng tương tự như động cơ quay. Giống như động cơ quay không chổi than, forcer và stator không kết nối cơ học với nhau (không có chổi than).
Không giống như động cơ quay, nơi forcer quay và stator cố định, trong hệ thống động cơ tuyến tính, hoặc đường ray nam châm hoặc cuộn dây lực đẩy có thể di chuyển (hầu hết các hệ thống định vị có đường ray nam châm cố định và cuộn dây lực đẩy di chuyển). Trong các động cơ với cuộn dây lực đẩy di chuyển, trọng lượng của cuộn dây và tải rất nhỏ.
Tuy nhiên, điều này yêu cầu dây cáp cực kỳ linh hoạt và hệ thống quản lý chúng. Trong các động cơ với đường ray nam châm di chuyển, không chỉ tải mà còn cả trọng lượng của đường ray nam châm phải được chịu, điều này loại bỏ nhu cầu về hệ thống quản lý cáp.
Các nguyên lý điện cơ tương tự được sử dụng trong cả động cơ tuyến tính và quay. Lực điện từ tạo ra mô-men xoắn trong động cơ quay cũng tạo ra lực đẩy tuyến tính trong động cơ tuyến tính.
Do đó, động cơ tuyến tính sử dụng cùng các cấu hình điều khiển và lập trình như động cơ quay. Hình dạng của động cơ tuyến tính có thể là phẳng, kênh chữ U hoặc hình ống, tùy thuộc vào các yêu cầu cụ thể và môi trường làm việc của ứng dụng.
Nguyên lý hoạt động của động cơ tuyến tính có thể được phân loại thành hai loại chính: một loại trong đó bộ di chuyển di chuyển trong từ trường, gọi là động cơ tuyến tính từ trường, và một loại khác trong đó bộ di chuyển đứng yên trong từ trường và được đẩy bởi lực điện từ, gọi là động cơ tuyến tính lực đẩy điện từ.
(1) Động cơ tuyến tính từ trường Maglev – Maglev Linear Motor
Nguyên lý đằng sau động cơ tuyến tính từ trường Maglev là sử dụng các từ trường để nâng bộ di chuyển lên không trung, nhờ đó đạt được chuyển động không tiếp xúc và không ma sát. Loại động cơ tuyến tính này chủ yếu bao gồm động cơ tuyến tính đồng bộ nam châm vĩnh cửu (PMSLM – Permanent Magnet Synchronous Linear Motors) và động cơ tuyến tính treo điện từ (EMSLM – Electromagnetic Suspension Linear Motors).
PMSLM tận dụng sự tương tác giữa từ trường do nam châm vĩnh cửu tạo ra và từ trường của stator để nâng bộ di chuyển. Những ưu điểm chính của PMSLM là cấu trúc đơn giản, chi phí thấp và hoạt động ổn định.
Tuy nhiên, cường độ từ trường bị hạn chế do sự hiện diện của nam châm vĩnh cửu, dẫn đến lực đẩy và tốc độ tương đối thấp hơn.
EMSLM sử dụng lực nâng từ trường được tạo ra bởi các trường điện từ để nâng bộ di chuyển. Ưu điểm chính của EMSLM là cường độ từ trường cao hơn, dẫn đến lực đẩy và tốc độ lớn hơn. Tuy nhiên, EMSLM có cấu trúc phức tạp hơn và chi phí cao hơn.
(2) Động cơ tuyến tính đẩy điện từ – Electromagnetic Thrust Linear Motor
Động cơ tuyến tính đẩy điện từ hoạt động bằng cách sử dụng lực điện từ để di chuyển bộ di chuyển trong một từ trường. Loại này chủ yếu bao gồm động cơ tuyến tính xoay chiều (ACLM – Alternating Current Linear Motors) và động cơ tuyến tính một chiều (DCLM – Direct Current Linear Motors).
ACLM được cấp nguồn bởi lực điện từ tạo ra từ dòng điện xoay chiều để di chuyển bộ di chuyển. Ưu điểm chính của ACLM là sự đơn giản, chi phí thấp và hoạt động ổn định. Tuy nhiên, đặc tính của dòng điện xoay chiều giới hạn lực đẩy và tốc độ của chúng.
DCLM sử dụng lực điện từ tạo ra từ dòng điện một chiều để di chuyển bộ di chuyển. Ưu điểm chính của DCLM là lực đẩy và tốc độ cao hơn, nhưng chúng có cấu trúc phức tạp hơn và chi phí thực hiện cao hơn.
II. Đặc điểm của động cơ tuyến tính
Trước khi có các động cơ tuyến tính thực tế và giá cả phải chăng, mọi chuyển động tuyến tính đều phải được chuyển đổi từ các máy móc quay thông qua vít me bi, vít lăn, dây đai hoặc puli. Đối với nhiều ứng dụng, đặc biệt là những ứng dụng liên quan đến tải trọng nặng và trục truyền động thẳng đứng, những phương pháp này vẫn là lựa chọn tốt nhất.
Tuy nhiên, động cơ tuyến tính có nhiều ưu điểm vượt trội so với các hệ thống cơ khí, như tốc độ rất cao và rất thấp, gia tốc cao, hầu như không cần bảo trì (không có các bộ phận tiếp xúc), độ chính xác cao và không có độ rơ.
Việc hoàn thành chuyển động tuyến tính chỉ với một động cơ, mà không cần bánh răng, khớp nối hay puli, là giải pháp hợp lý cho nhiều ứng dụng, loại bỏ những bộ phận không cần thiết làm giảm hiệu suất và giảm tuổi thọ cơ học.
Cấu trúc đơn giản.
Động cơ tuyến tính dạng ống tạo ra chuyển động tuyến tính trực tiếp mà không cần cơ chế chuyển đổi trung gian, đơn giản hóa cấu trúc, giảm quán tính và cải thiện đáng kể phản ứng động và độ chính xác định vị. Điều này cũng làm tăng độ tin cậy, tiết kiệm chi phí và đơn giản hóa việc sản xuất và bảo trì. Cả phần chính và phụ có thể trực tiếp trở thành một phần của cơ chế.Phù hợp cho chuyển động tuyến tính tốc độ cao.
Do không bị giới hạn bởi lực ly tâm, các vật liệu thông thường có thể đạt được tốc độ cao hơn. Nếu sử dụng đệm không khí hoặc từ tính để duy trì khoảng cách giữa phần chính và phụ, sẽ không có tiếp xúc cơ khí trong quá trình chuyển động, do đó không có ma sát hay tiếng ồn.Hiệu suất sử dụng dây quấn cao.
Trong động cơ tuyến tính cảm ứng dạng ống, dây quấn chính có hình dạng bánh kếp không có đầu dây quấn, dẫn đến hiệu suất sử dụng dây quấn cao.Không có hiệu ứng cạnh ngang.
Các hiệu ứng cạnh ngang gây suy yếu từ trường tại các ranh giới do sự đứt ngang. Động cơ tuyến tính dạng trụ không có đứt ngang, do đó từ trường được phân bố đều quanh chu vi.Dễ dàng vượt qua lực kéo từ một phía.
Lực kéo xuyên tâm hủy bỏ lẫn nhau, hầu như loại bỏ vấn đề lực kéo từ một phía.Dễ dàng điều chỉnh và điều khiển.
Bằng cách điều chỉnh điện áp hoặc tần số, hoặc thay đổi vật liệu thứ cấp, có thể đạt được các tốc độ và lực đẩy điện từ khác nhau.Tính thích ứng mạnh mẽ.
Phần lõi chính của động cơ tuyến tính có thể được bọc bằng nhựa epoxy, cung cấp khả năng chống ăn mòn và chống ẩm tốt, phù hợp cho môi trường ẩm ướt, bụi bặm, hoặc có khí độc hại.Gia tốc cao.
Đây là lợi thế đáng kể của động cơ tuyến tính so với các hệ thống truyền động bằng vít, dây đai đồng bộ hoặc thanh răng.
III. Ứng dụng của động cơ tuyến tính
Động cơ tuyến tính, được biết đến nhờ hiệu suất, độ chính xác và tốc độ cao, được sử dụng rộng rãi trong nhiều lĩnh vực.
Giao thông vận tải
Trong lĩnh vực giao thông vận tải, động cơ tuyến tính chủ yếu được sử dụng trong tàu cao tốc, tàu điện ngầm và thang máy. Ví dụ, các đoàn tàu đệm từ của Đức sử dụng động cơ tuyến tính từ trường, giúp đạt được tốc độ cao hơn và giảm thiểu tiếng ồn.
Ngoài ra, động cơ tuyến tính còn có thể được tích hợp vào hệ thống truyền động của các phương tiện điện để cải thiện hiệu suất.
Sản xuất công nghiệp
Trong ngành công nghiệp sản xuất, động cơ tuyến tính được sử dụng chủ yếu trong các máy công cụ CNC và robot. Chẳng hạn, hệ thống cấp dao trong máy công cụ CNC được điều khiển bởi động cơ tuyến tính, giúp tăng độ chính xác gia công và phản hồi nhanh.
Hơn nữa, động cơ tuyến tính có thể được ứng dụng trong băng chuyền và robot vận chuyển trên các dây chuyền sản xuất tự động, qua đó tăng cường hiệu quả sản xuất.
Lĩnh vực y tế
Trong lĩnh vực y tế, động cơ tuyến tính chủ yếu được sử dụng trong các thiết bị hình ảnh y tế như máy CT và MRI. Những thiết bị này đòi hỏi sự kiểm soát chính xác về phạm vi và tốc độ quét cho tia X hoặc trường từ tính, và động cơ tuyến tính cung cấp độ chính xác và kiểm soát tốc độ cao, tăng cường hiệu quả và độ chính xác của chẩn đoán.
Nghiên cứu khoa học
Trong nghiên cứu khoa học, động cơ tuyến tính được sử dụng trong các máy gia tốc hạt và kính thiên văn. Ví dụ, các vòng gia tốc trong Máy Va chạm Hadron Lớn (LHC) sử dụng động cơ tuyến tính, cho phép khả năng gia tốc cao hơn và hiệu suất hoạt động ổn định hơn.
Ngoài ra, động cơ tuyến tính có thể được sử dụng trong các hệ thống lấy nét tự động của kính thiên văn, cải thiện độ chính xác và hiệu quả trong việc quan sát.
10 Bài học từ người sáng lập Nike – Mr. Phil Knight
10 Bài học quan trọng từ người sáng lập Nike – Mr. Phil Knight

Thư gửi bố mẹ
Lời tâm sự của cô gái dành cho bố mẹ của mình, nhừng lời yêu thương dành cho gia đình nhỏ